

基于移动机器人的 3D 形貌与变形测量自动化系统
RoboScan250 将自主移动机器人(AMR)、六轴关节机器人和德国 ZEISS ARAMIS 数字测量传感器集成于同一平台,实现3D 形貌与变形测量自动化。机器人自主移动至测量对象,关节机器人调整测量姿态,自动完成高精度 3D 位移、运动和应变测量。测量序列可预先在数字孪生虚拟环境中验证,并通过基于 Web 的集成监控与控制实时管理机器人和测量设备的状态。
主要功能
高精度 3D 形貌测量
- ZEISS ARAMIS 测量系统(德国)
- 分辨率 4096 x 3000 pixel
- 帧率 25 Hz ~ 100 Hz
- 测量范围 20 x 15 ~ 1800 x 1500 mm²
- 3D 位移与运动测量
- 应变测量
- LED 照明
测量路径生成与序列管理
- 机器人测量位置与姿态调整
- 协作机器人直接示教
- 示教器
- 虚拟环境
- 测量序列创建与管理
- 创建机器人移动与测量任务
- 各任务的详细设置
- 任务的添加、移动和删除
- 保存、加载等序列管理
数字孪生与虚拟环境要素管理
- 在虚拟环境中验证序列
- 确认机器人位置与姿态
- 确认测量区域
- 虚拟环境要素管理
- 导入测量对象 CAD 数据并在画面中注册
- 机器人数据管理
实时监控与集成控制
- 基于 Web 的设备状态集成监控
- 实时监控机器人与测量设备状态
- 序列执行状态监控
- 管理移动、姿态与测量任务
- 显示任务列表与执行状态
- 通过日志消息进行原因分析
- 基于 Web 的机器人控制
- AMR 位置与路径规划 → 自主行驶
系统配置
移动机器人(AMR)
- 尺寸:870 x 600 x 265 mm
- 速度:1.5 m/s(最大)
- 重量:130 kg
- 负载:250 kg
- 精度:全局 ±30 mm / 对接 ±5 mm
- 电池:48V 输出 x 1,24V 输出 x 1(满载运行 8 小时,充电 90 分钟)
- 充电站:输入 AC 90~264 V,最大功耗 2200 W
- 含手动充电装置
六轴关节机器人
可根据客户需求,从以下两款六轴协作机器人中选择其一。
Type A
- 轴数:6 轴 / 负载:9 kg / 臂展:1,200 mm / 重复精度:±0.05 mm
- 内置 DC 控制器:无需 DC 转换器
- PDB 板:电路保护,电源输入 24~48V,最高 80A
- 附件:通用适配器、AMR 安装框架及外罩
Type B
- 轴数:6 轴 / 负载:7 kg / 臂展:1,210 mm / 重复精度:±0.1 mm
- DC-AC 逆变器:将 AMR 直流电源转换为机器人交流电源,输入 48V DC / 输出 220V AC,额定 3kW
- PDB 板:电路保护,电源输入 24~48V,最高 80A
- 附件:通用适配器、AMR 安装框架及外罩
数字测量传感器(ZEISS ARAMIS)
- 制造商:ZEISS
- 相机分辨率:4096 x 3000 pixel(25 Hz,全幅)~ 像素合并时最高 100 Hz
- 帧率:25 Hz ~ 100 Hz
- 应变测量范围:0.02% ~ 100% 以上
- 测量范围:20 x 15 ~ 1800 x 1500 mm² / 重量:1.0 kg / 照明:LED
- 处理计算机:Intel Core i9-13950HX,RAM 64GB DDR5,NVIDIA RTX 3500 Ada 12GB,17” 显示屏,1TB SSD,Windows 11
- 含 3m USB 线缆及一枚定焦微距镜头
ARAMIS 应用案例 — 拉伸试样的全场应变测量
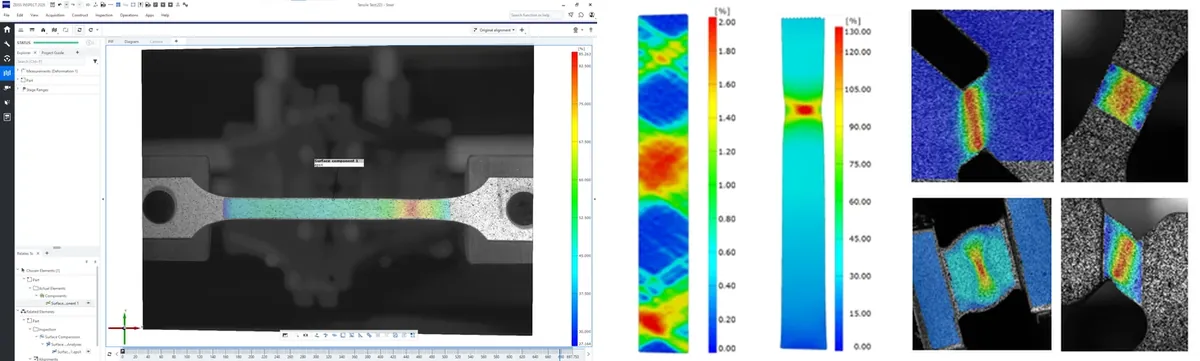
ARAMIS 以像素为单位计算表面位移和应变,并以彩色云图直观呈现应变集中区域。在静态和动态加载试验中,可对开裂、颈缩及局部变形行为进行定量分析。
集成运行计算机
- CPU:Ultra7-265(20 核 / 20 线程)/ 内存:32GB DDR5 / 存储:1TB SSD
- 电源:80+ 700W ATX
- 操作系统:Linux(ARAMIS 处理计算机运行 Windows)
- 显示器:27”,1920 x 1080,HDMI / 含键盘·鼠标
测量产品线扩展
除标准 ZEISS ARAMIS 配置外,RoboScan250 的数字测量传感器还可根据测量目的和对象,在 ARAMIS 3D 系列与 ATOS 5 系列之间选择扩展。ARAMIS 3D 用于动态变形与运动测量,ATOS 5 用于精密 3D 形貌扫描,可按现场需求灵活配置测量产品组合。
ARAMIS 3D 系列 — 3D 变形与动态行为测量
一种光学测量系统,可对测量对象的位移、应变、振动等动态行为进行全场测量。可根据测量范围和帧率选择型号。
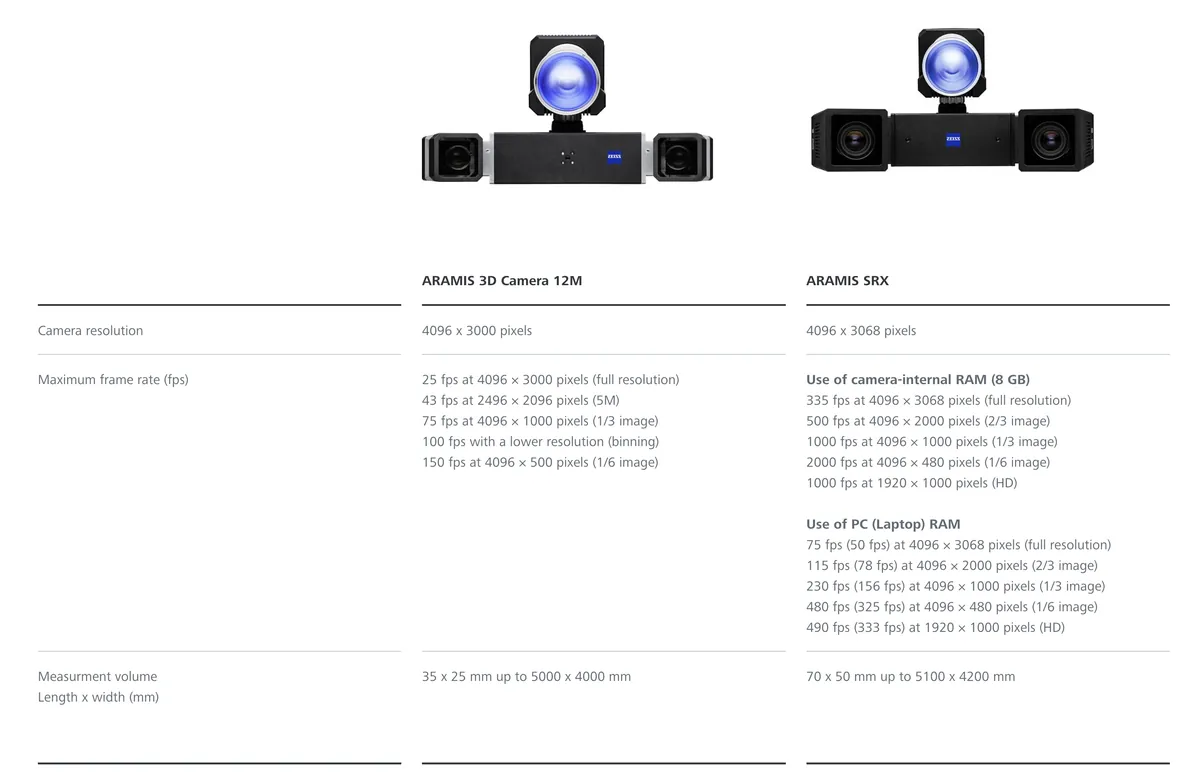
- ARAMIS 3D Camera 12M:4096 x 3000 pixel,最高 150 fps,测量范围 35 x 25 mm ~ 5000 x 4000 mm
- ARAMIS SRX:4096 x 3068 pixel,利用相机内置 RAM(8GB)实现最高约 2000 fps 的高速测量,测量范围 70 x 50 mm ~ 5100 x 4200 mm
ATOS 5 系列 — 高精度 3D 形貌扫描
一种结构光系统,可将测量对象的表面形貌扫描为高密度 3D 数据。可根据测量范围和细节要求选择型号。
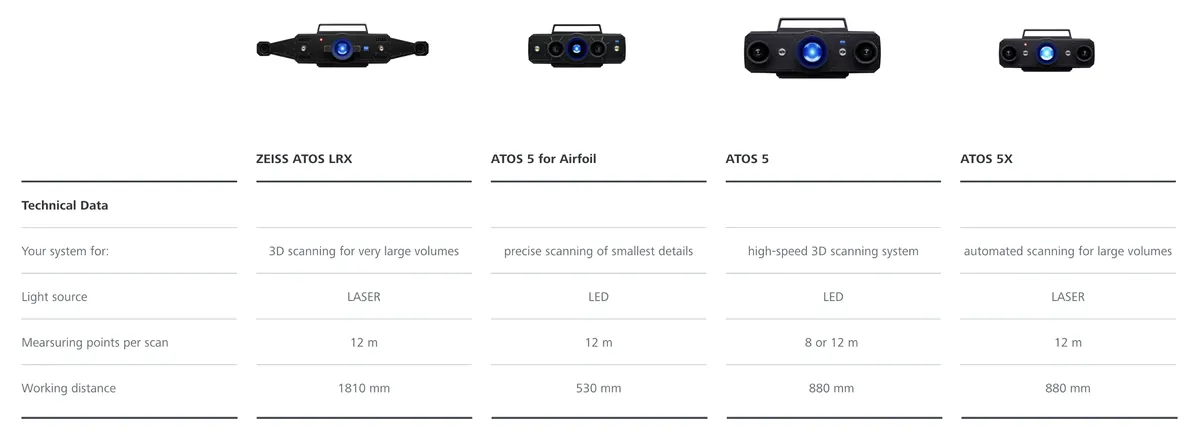
- ZEISS ATOS LRX:超大范围 3D 扫描(LASER),工作距离 1810 mm
- ATOS 5 for Airfoil:精细细节的精密扫描(LED),工作距离 530 mm
- ATOS 5:高速 3D 扫描系统(LED),工作距离 880 mm
- ATOS 5X:大范围自动化扫描(LASER),工作距离 880 mm
集成运行软件
机器人控制
- 移动机器人控制
- 地图生成
- 路径生成
- 自主移动
- 关节机器人控制
- 运动与姿态控制(单轴 / 末端点)
- 示教控制(基于示教器 / 直接示教)
集成控制与测量
- 基于 Web 的实时监控与显示
- 机器人位置与姿态
- 设备与序列状态
- 任务与序列控制
- 创建 / 保存 / 加载
- 开始 / 停止 / 取消
- 参数设置
- 添加 / 移动 / 删除
- 测量
- 3D 位移、运动和应变
- 全场表面分析与基于点的动态分析
- ZEISS CORRELATE / Inspect 集成
- 测量数据采集与项目管理
- 外部测量信号同步
虚拟环境
- 虚拟环境配置
- 机器人配置
- 导入并加载测量对象 CAD(glTF)
- 显示机器人与测量对象
- 测量设备与区域配置
- 测量设备配置
- 视锥(Frustum)区域配置
- 测量区域显示
- 虚拟仿真
- 设置并移动机器人位置
- 更改姿态(单轴 / IK / Gizmo)
- 视图缩放与平移
- 序列验证
- 添加移动、姿态与测量任务
- 仿真并验证任务序列
一句话了解 RoboScan250
机器人自主移动、自主测量 — 全自动 3D 形貌与变形测量。
RoboScan250 集成自主移动机器人、六轴关节机器人和 ZEISS ARAMIS 数字测量传感器,实现移动 → 姿态控制 → 高精度 3D 测量全过程自动化。测量序列可预先在数字孪生虚拟环境中验证,并通过基于 Web 的集成控制实时操作机器人和测量设备,确保测量的准确性与重复性。