

Sistema de automatización de medición 3D de forma y deformación basado en un robot móvil
RoboScan250 integra un robot móvil autónomo (AMR), un robot articulado de 6 ejes y el sensor de medición digital ZEISS ARAMIS (Alemania) en una sola plataforma para la medición 3D automatizada de forma y deformación. El robot se desplaza de forma autónoma hasta el objeto a medir, el robot articulado adopta la pose de medición y se miden automáticamente, con alta precisión, el desplazamiento, el movimiento y la deformación unitaria en 3D. Las secuencias de medición se validan con antelación en un entorno virtual de gemelo digital, mientras que el monitoreo y control integrados vía web gestionan en tiempo real el estado de los robots y de los equipos de medición.
Funciones principales
Medición 3D de forma de alta precisión
- Sistema de medición ZEISS ARAMIS (Alemania)
- Resolución 4096 x 3000 pixel
- Frame Rate 25 Hz ~ 100 Hz
- Área de medición 20 x 15 ~ 1800 x 1500 mm²
- Medición de desplazamiento y movimiento 3D
- Medición de deformación unitaria
- Iluminación LED
Generación de trayectorias de medición y gestión de secuencias
- Ajuste de la posición y la pose de medición del robot
- Enseñanza directa del cobot
- Consola de programación (teach pendant)
- Entorno virtual
- Creación y gestión de secuencias de medición
- Creación de tareas de movimiento del robot y de medición
- Configuración detallada por tarea
- Agregar, mover y eliminar tareas
- Gestión de secuencias, como guardar y cargar
Gemelo digital y gestión de elementos del entorno virtual
- Validación de secuencias en el entorno virtual
- Verificación de la posición y la pose del robot
- Verificación del área de medición
- Gestión de elementos del entorno virtual
- Importación de datos CAD del objeto y registro en pantalla
- Gestión de datos del robot
Monitoreo en tiempo real y control integrado
- Monitoreo integrado del estado de los equipos vía web
- Monitoreo en tiempo real del estado del robot y del equipo de medición
- Monitoreo del estado de ejecución de las secuencias
- Gestión de tareas de movimiento, pose y medición
- Visualización de la lista de tareas y su estado de ejecución
- Análisis de causa raíz mediante mensajes de registro
- Control del robot vía web
- Planificación de posición y trayectoria del AMR → navegación autónoma
Configuración del sistema
Robot móvil (AMR)
- Dimensiones: 870 x 600 x 265 mm
- Velocidad: 1.5 m/s (máx.)
- Peso: 130 kg
- Carga útil: 250 kg
- Precisión: global ±30 mm / acoplamiento ±5 mm
- Batería: salida de 48V x 1, salida de 24V x 1 (8 h de autonomía a plena carga, 90 min de carga)
- Estación de carga: entrada AC 90~264 V, consumo máximo de 2200 W
- Incluye unidad de carga manual
Robot articulado de 6 ejes
Se puede elegir uno de los dos modelos de cobot de 6 ejes siguientes según los requisitos del cliente.
Tipo A
- Ejes: 6 ejes / Carga útil: 9 kg / Alcance: 1,200 mm / Repetibilidad: ±0.05 mm
- Controlador DC incluido: no requiere convertidor DC
- Placa PDB: protección de circuitos, entrada de alimentación 24~48V, hasta 80A
- Accesorios: adaptador universal, bastidor de montaje y cubierta para el AMR
Tipo B
- Ejes: 6 ejes / Carga útil: 7 kg / Alcance: 1,210 mm / Repetibilidad: ±0.1 mm
- Inversor DC-AC: conversión de la alimentación DC del AMR a alimentación AC del robot, entrada 48V DC / salida 220V AC, potencia nominal 3kW
- Placa PDB: protección de circuitos, entrada de alimentación 24~48V, hasta 80A
- Accesorios: adaptador universal, bastidor de montaje y cubierta para el AMR
Sensor de medición digital (ZEISS ARAMIS)
- Fabricante: ZEISS
- Resolución de cámara: 4096 x 3000 pixel (25 Hz, completa) ~ hasta 100 Hz con binning
- Frame Rate: 25 Hz ~ 100 Hz
- Rango de medición de deformación unitaria: 0.02% ~ más de 100%
- Área de medición: 20 x 15 ~ 1800 x 1500 mm² / Peso: 1.0 kg / Iluminación: LED
- Computadora de procesamiento: Intel Core i9-13950HX, RAM 64GB DDR5, NVIDIA RTX 3500 Ada 12GB, pantalla de 17”, SSD de 1TB, Windows 11
- Incluye cable USB de 3 m y un lente macro individual
Caso de uso de ARAMIS — Medición de deformación de campo completo en una probeta de tracción
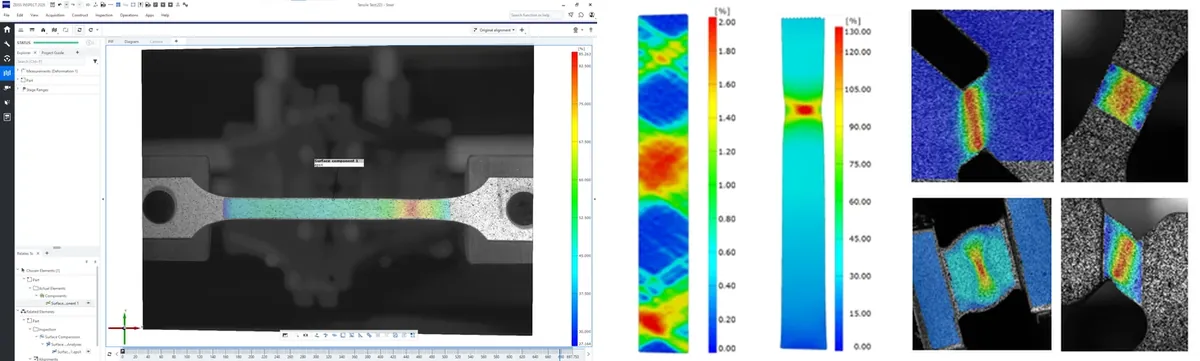
ARAMIS calcula el desplazamiento y la deformación de la superficie píxel por píxel y visualiza las zonas de concentración de deformación mediante mapas de color. En ensayos de carga estática y dinámica, analiza cuantitativamente el agrietamiento, la estricción y el comportamiento de deformación localizada.
Computadora de operación integrada
- CPU: Ultra7-265 (20 Core / 20 Threads) / Memoria: 32GB DDR5 / Almacenamiento: SSD de 1TB
- Alimentación: 80+ 700W ATX
- SO: Linux (la computadora de procesamiento de ARAMIS utiliza Windows)
- Monitor: 27”, 1920 x 1080, HDMI / incluye teclado·mouse
Ampliación de la línea de productos de medición
Además de la configuración estándar con ZEISS ARAMIS, el sensor de medición digital del RoboScan250 puede ampliarse eligiendo entre la serie ARAMIS 3D y la serie ATOS 5 según el propósito y el objeto de la medición. ARAMIS 3D se aplica a la medición de deformación y movimiento dinámicos, mientras que ATOS 5 se aplica al escaneo 3D preciso de formas, lo que permite configurar la línea de medición según los requisitos de planta.
Serie ARAMIS 3D — Medición 3D de deformación y comportamiento dinámico
Sistema de medición óptica que realiza la medición de campo completo del comportamiento dinámico del objeto, como desplazamiento, deformación unitaria y vibración. El modelo puede elegirse según el volumen de medición y la frecuencia de cuadro.
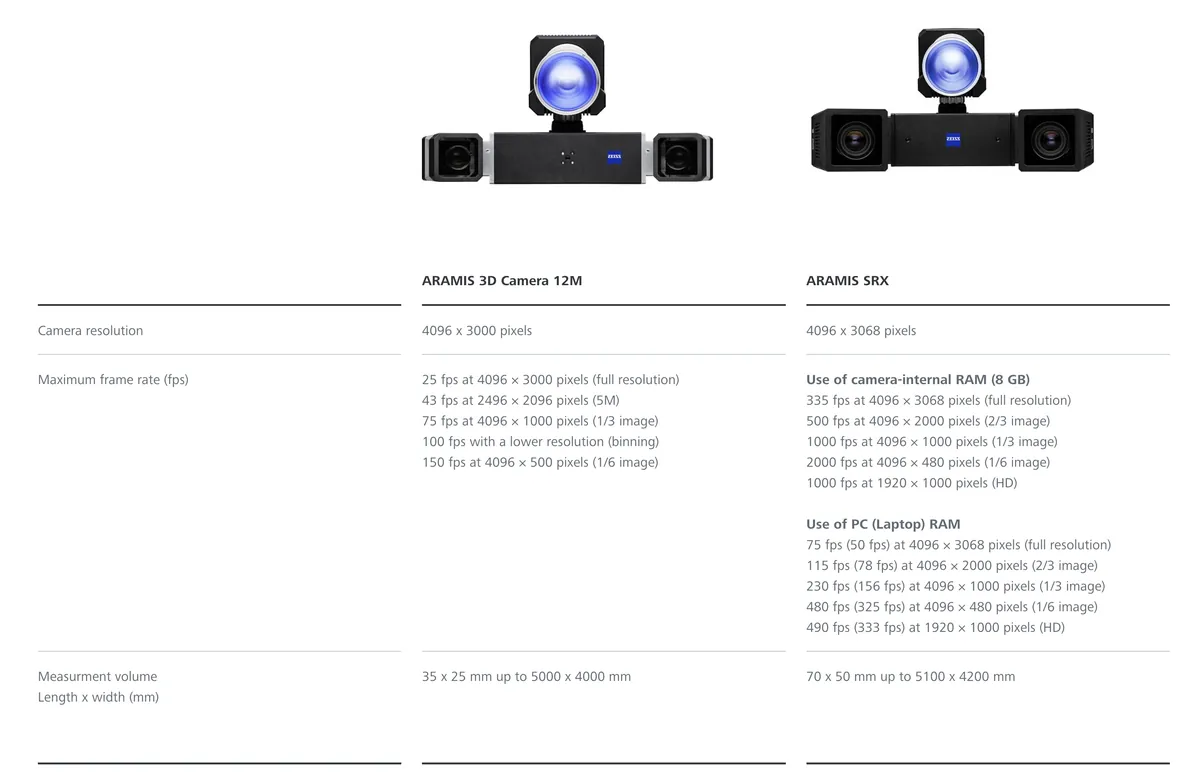
- ARAMIS 3D Camera 12M: 4096 x 3000 pixel, hasta 150 fps, volumen de medición de 35 x 25 mm ~ 5000 x 4000 mm
- ARAMIS SRX: 4096 x 3068 pixel, medición de alta velocidad hasta ~2000 fps usando la RAM interna de la cámara (8GB), volumen de medición de 70 x 50 mm ~ 5100 x 4200 mm
Serie ATOS 5 — Escaneo 3D de forma de alta precisión
Sistema de luz estructurada que escanea la forma de la superficie del objeto y la convierte en datos 3D de alta densidad. El modelo puede elegirse según el volumen de medición y el nivel de detalle requerido.
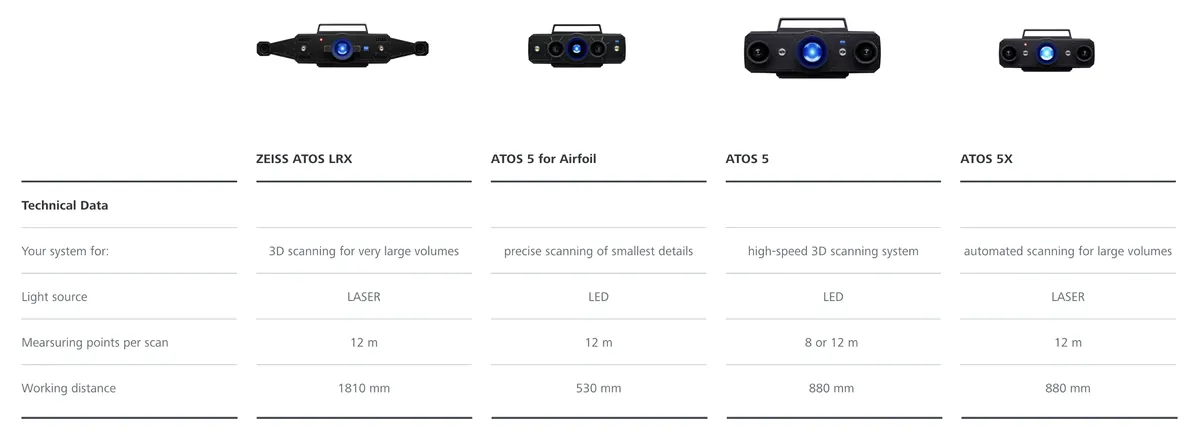
- ZEISS ATOS LRX: escaneo 3D de volúmenes muy grandes (LASER), distancia de trabajo de 1810 mm
- ATOS 5 for Airfoil: escaneo preciso de detalles finos (LED), distancia de trabajo de 530 mm
- ATOS 5: sistema de escaneo 3D de alta velocidad (LED), distancia de trabajo de 880 mm
- ATOS 5X: escaneo automatizado de grandes volúmenes (LASER), distancia de trabajo de 880 mm
Software de operación integrada
Control de robots
- Control del robot móvil
- Generación de mapas
- Generación de trayectorias
- Desplazamiento autónomo
- Control del robot articulado
- Control de movimiento y pose (por eje / punto final)
- Control de enseñanza (con consola de programación / enseñanza directa)
Control integrado y medición
- Monitoreo y visualización en tiempo real vía web
- Posición y pose del robot
- Estado de los equipos y de las secuencias
- Control de tareas y secuencias
- Crear / guardar / cargar
- Iniciar / detener / cancelar
- Configuración de parámetros
- Agregar / mover / eliminar
- Medición
- Desplazamiento, movimiento y deformación unitaria en 3D
- Análisis de superficie de campo completo y análisis dinámico por puntos
- Integración con ZEISS CORRELATE / Inspect
- Adquisición de datos de medición y gestión de proyectos
- Sincronización con señales de medición externas
Entorno virtual
- Configuración del entorno virtual
- Configuración del robot
- Importación y carga del CAD del objeto (glTF)
- Visualización del robot y del objeto
- Configuración del equipo y del área de medición
- Configuración del equipo de medición
- Configuración del área de frustum
- Visualización del área de medición
- Simulación virtual
- Definir y mover la posición del robot
- Cambiar la pose (por eje / IK / Gizmo)
- Acercar/alejar y desplazar la vista
- Validación de secuencias
- Agregar tareas de movimiento, pose y medición
- Simular y validar la secuencia de tareas
RoboScan250 en una línea
El robot se desplaza y mide por sí solo: medición 3D de forma y deformación totalmente automatizada.
RoboScan250 integra un robot móvil autónomo, un robot articulado de 6 ejes y el sensor de medición digital ZEISS ARAMIS para automatizar todo el proceso de desplazamiento → control de pose → medición 3D de alta precisión. Valida con antelación las secuencias de medición en un entorno virtual de gemelo digital y opera en tiempo real los robots y los equipos de medición mediante control integrado vía web, garantizando la precisión y la repetibilidad de la medición.