

VCANUS Universal Robot Transformation - X
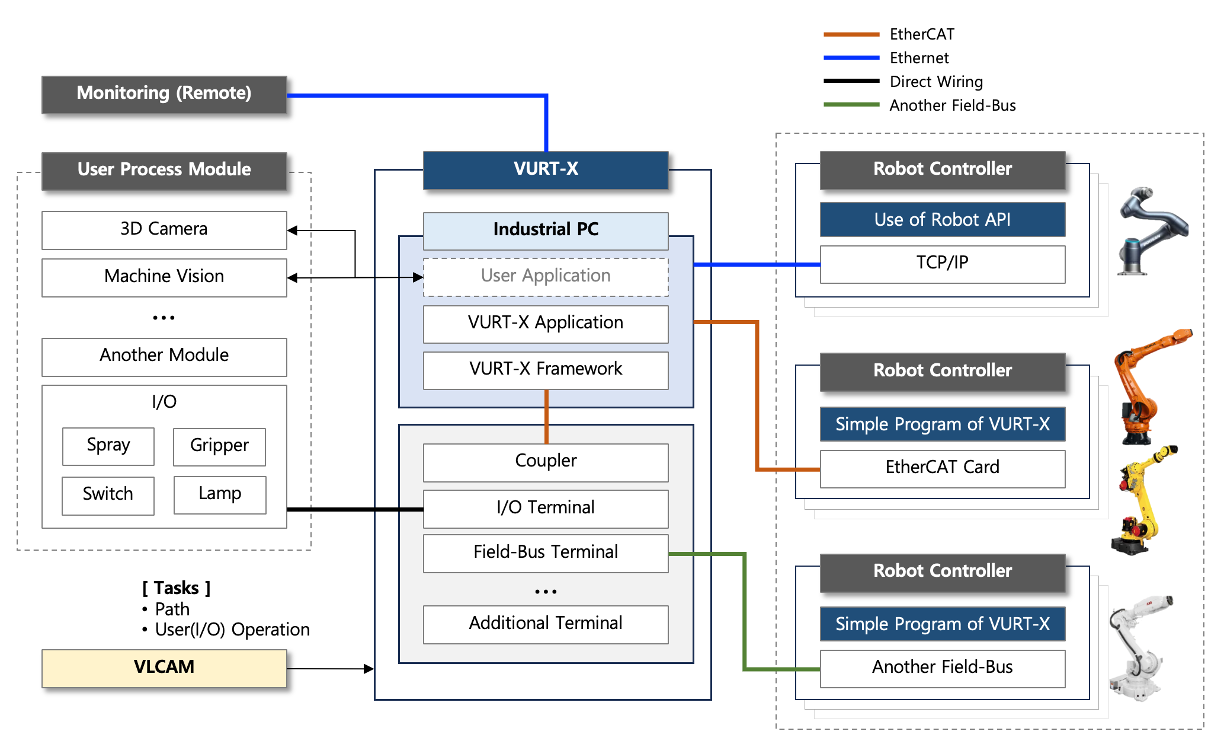
VURT-X es una plataforma universal de transformación robótica diseñada para la simulación virtual y el control directo en tiempo real de robots industriales y colaborativos. Al sustituir los procesos de enseñanza manual y eliminar el código de robot tradicional, VURT-X permite una implementación más rápida, mayor flexibilidad y una automatización simplificada mediante una gestión intuitiva de secuencias y la operación directa a través de una GUI. VURT-X ofrece una plataforma unificada para gestionar múltiples marcas de robots, como KUKA, Stäubli, FANUC, ABB y Rainbow Robotics, a través de una única interfaz común, lo que elimina la necesidad de programación específica para cada marca. Además, VURT-X integra la funcionalidad de PLC de Beckhoff, lo que permite controlar sin complicaciones las señales de E/S (p. ej., lámparas, interruptores, botones) esenciales para los sistemas de automatización. Para los fabricantes que gestionan flotas de robots diversas, VURT-X reduce el tiempo de puesta en marcha, minimiza la complejidad de la programación y mejora la eficiencia operativa, lo que hace que la implementación y la gestión de robots sean más sistemáticas y rentables.
¿Por qué se necesita una transformación robótica universal?
La programación tradicional de robots depende de consolas de programación (teach pendants) y de la codificación manual, lo cual consume mucho tiempo, es propenso a errores y es poco flexible. Este enfoque no solo retrasa la implementación, sino que también aumenta el esfuerzo de mantenimiento, especialmente cuando se gestionan varios robots. VURT-X resuelve estos desafíos al:
- Eliminar la enseñanza manual mediante el control directo a través de una GUI.
- Sustituir el código de robot tradicional con una gestión automatizada de secuencias.
- Permitir la simulación virtual para verificar trayectorias y detectar colisiones.
- Proporcionar monitoreo en tiempo real y visualización 3D para una operación y un diagnóstico precisos. Al reemplazar flujos de trabajo fragmentados y dependientes de cada marca con una solución unificada y escalable, VURT-X acelera la implementación, reduce la carga de ingeniería y mejora la productividad.
Qué puede hacer con VURT-X
Con VURT-X, los usuarios pueden:
- Simular y verificar trayectorias de movimiento y detectar colisiones en un entorno virtual.
- Operar robots directamente mediante una GUI intuitiva, sin consolas de programación.
- Sincronizar los movimientos del robot y de sistemas externos para tareas coordinadas de alta precisión.
- Monitorear el estado del robot en tiempo real con visualización 3D.
- Crear, simular y ejecutar secuencias, incluidos movimientos punto a punto y tareas personalizadas (p. ej., pick-and-place, inspección, empaque, etiquetado).
- Programar y utilizar un PLC integrado para lógica de automatización avanzada.
Funciones principales
Compatibilidad con robots
- Robots industriales: KUKA, Stäubli, FANUC, ABB, etc.
- Robots colaborativos: Rainbow Robotics, Doosan Robotics, Neuromeka
Simulación virtual
- Gestión de modelos 3D definidos por el usuario (herramientas, objetivos, obstáculos).
- Verificación de la factibilidad del movimiento y detección de colisiones.
- Simulación y validación de secuencias.
Operación directa
- Modos de operación manual/automático.
- Movimiento jog, avance rápido, movimiento lineal y articular.
- Control de movimiento punto a punto y por ángulos articulares.
Control en tiempo real y movimiento sincronizado
- Intercambio de datos con sistemas externos (EtherCAT, TCP/IP, Beckhoff ADS).
- Tiempo de ciclo: 4–10 ms (varía según el robot y el protocolo).
- Sincronización de velocidad y posición para la coordinación multieje.
Monitoreo en tiempo real y visualización 3D
- Monitoreo en vivo del estado del robot (ángulos articulares, posiciones, etc.).
- Seguimiento en tiempo real de valores del PLC.
Control de secuencias y gestión de tareas
- Control de secuencias (iniciar, detener, pausar, restablecer).
- Creación, registro y gestión de tareas (movimiento punto a punto, tareas personalizadas vinculadas a PC o PLC).
- Configuración de interbloqueos para una ejecución segura de tareas.
Alta extensibilidad
- Generación automática de trayectorias/secuencias mediante la integración con software CAM.
- Compatibilidad con dispositivos de medición (visión 3D, cámaras ToF, cámaras estéreo, etc.).
Programación y uso del PLC
- Lenguajes compatibles: LD (Ladder Diagram), FBD (Function Block Diagram), ST (Structured Text), SFC (Sequential Function Chart), C/C++.
- Lectura/escritura de parámetros del PLC para una integración fluida de la lógica de automatización.
Gestión de errores
- Compensación de errores (error de instalación: compensación de coordenadas; error de posición: compensación basada en tablas 3D).
- Gestión de tablas de errores (registro, actualización).
Control centralizado de sistemas robóticos (Enterprise Edition)
- Integración de robots de múltiples marcas mediante una interfaz común y una GUI fácil de usar.
- Control de secuencias en tiempo real para múltiples robots, sin necesidad de consolas individuales.
- Monitoreo integrado de toda la planta con visualización 3D.