

VCANUS Universal Robot Transformation - X
VURT-X ist eine universelle Plattform zur Robotertransformation für die virtuelle Simulation und direkte Echtzeitsteuerung von Industrie- und kollaborativen Robotern. Indem VURT-X manuelle Teach-in-Prozesse ersetzt und klassischen Robotercode überflüssig macht, ermöglicht die Plattform eine schnellere Inbetriebnahme, mehr Flexibilität und eine vereinfachte Automatisierung durch intuitive Sequenzverwaltung und direkte Bedienung über eine grafische Oberfläche. VURT-X bietet eine einheitliche Plattform, um Roboter verschiedener Hersteller – etwa KUKA, Stäubli, FANUC, ABB und Rainbow Robotics – über eine gemeinsame Oberfläche zu verwalten; herstellerspezifische Programmierung entfällt. Darüber hinaus integriert VURT-X SPS-Funktionen von Beckhoff und ermöglicht so die nahtlose Steuerung von E/A-Signalen (z. B. Leuchten, Schalter, Taster), die für Automatisierungssysteme unverzichtbar sind. Für Hersteller mit heterogenen Roboterflotten verkürzt VURT-X die Einrichtungszeit, reduziert die Komplexität der Programmierung und steigert die Betriebseffizienz – Inbetriebnahme und Verwaltung von Robotern werden systematischer und kostengünstiger.
Warum braucht es eine universelle Robotertransformation?
Die klassische Roboterprogrammierung stützt sich auf Handbediengeräte (Teach Pendants) und manuelle Programmierung – zeitaufwendig, fehleranfällig und unflexibel. Dieser Ansatz verzögert nicht nur die Inbetriebnahme, sondern erhöht auch den Wartungsaufwand, insbesondere bei mehreren Robotern. VURT-X löst diese Herausforderungen, indem es:
- manuelles Teach-in durch direkte Steuerung über eine grafische Oberfläche ersetzt.
- klassischen Robotercode durch automatisierte Sequenzverwaltung überflüssig macht.
- virtuelle Simulation zur Bahnverifikation und Kollisionserkennung ermöglicht.
- Echtzeitüberwachung und 3D-Visualisierung für präzisen Betrieb und Diagnose bereitstellt. Indem VURT-X fragmentierte, herstellerabhängige Abläufe durch eine einheitliche und skalierbare Lösung ersetzt, beschleunigt es die Inbetriebnahme, senkt den Engineering-Aufwand und steigert die Produktivität.
Was Sie mit VURT-X erreichen
Mit VURT-X können Anwender:
- Bewegungsbahnen in einer virtuellen Umgebung simulieren und verifizieren sowie Kollisionen erkennen.
- Roboter ohne Handbediengerät direkt über eine intuitive grafische Oberfläche bedienen.
- Bewegungen von Robotern und externen Systemen für koordinierte, hochpräzise Aufgaben synchronisieren.
- den Roboterstatus in Echtzeit mit 3D-Visualisierung überwachen.
- Sequenzen erstellen, simulieren und ausführen – einschließlich Punkt-zu-Punkt-Bewegungen und benutzerdefinierter Aufgaben (z. B. Pick-and-Place, Prüfung, Verpackung, Etikettierung).
- eine integrierte SPS für anspruchsvolle Automatisierungslogik programmieren und nutzen.
Hauptfunktionen
Roboterkompatibilität
- Industrieroboter: KUKA, Stäubli, FANUC, ABB usw.
- Kollaborative Roboter: Rainbow Robotics, Doosan Robotics, Neuromeka
Virtuelle Simulation
- Verwaltung benutzerdefinierter 3D-Modelle (Werkzeuge, Ziele, Hindernisse).
- Prüfung der Bewegungsausführbarkeit und Kollisionserkennung.
- Simulation und Validierung von Sequenzen.
Direkte Bedienung
- Betriebsarten Hand/Automatik.
- Tippbetrieb, Eilgang, Linear- und Achsbewegung.
- Steuerung von Punkt-zu-Punkt- und Gelenkwinkelbewegungen.
Echtzeitsteuerung und synchronisierte Bewegung
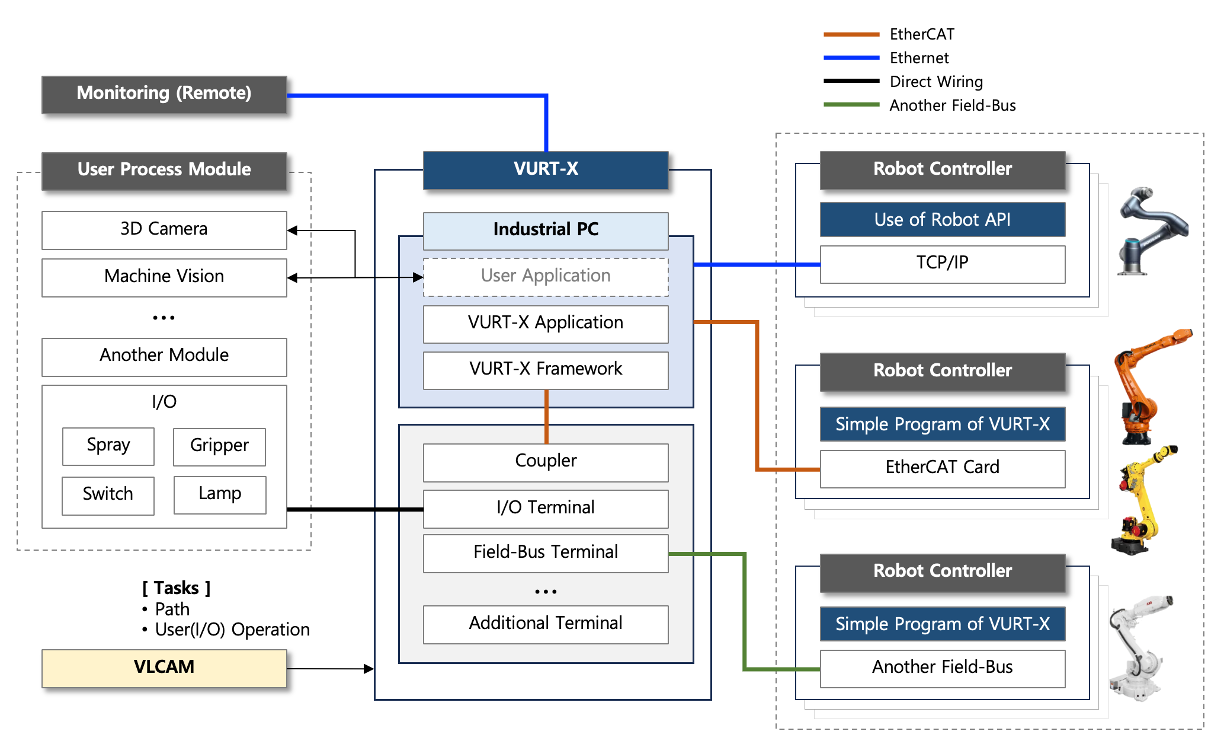
- Datenaustausch mit externen Systemen (EtherCAT, TCP/IP, Beckhoff ADS).
- Zykluszeit: 4–10 ms (abhängig von Roboter und Protokoll).
- Geschwindigkeits- und Positionssynchronisation zur Koordination mehrerer Achsen.
Echtzeitüberwachung und 3D-Visualisierung
- Live-Überwachung des Roboterstatus (Gelenkwinkel, Positionen usw.).
- Verfolgung von SPS-Werten in Echtzeit.
Sequenzsteuerung und Aufgabenverwaltung
- Sequenzsteuerung (Start, Stopp, Pause, Reset).
- Erstellung, Registrierung und Verwaltung von Aufgaben (Punkt-zu-Punkt-Bewegung, benutzerdefinierte Aufgaben mit PC- oder SPS-Anbindung).
- Einrichtung von Verriegelungen für eine sichere Aufgabenausführung.
Hohe Erweiterbarkeit
- Automatische Bahn-/Sequenzgenerierung durch Integration von CAM-Software.
- Kompatibilität mit Messgeräten (3D-Vision, ToF-Kameras, Stereokameras usw.).
SPS-Programmierung und -Nutzung
- Unterstützte Sprachen: LD (Ladder Diagram), FBD (Function Block Diagram), ST (Structured Text), SFC (Sequential Function Chart), C/C++.
- Lesen/Schreiben von SPS-Parametern für eine nahtlose Integration der Automatisierungslogik.
Fehlermanagement
- Fehlerkompensation (Einrichtfehler: Koordinatenkompensation; Positionsfehler: tabellenbasierte 3D-Kompensation).
- Verwaltung von Fehlertabellen (Registrierung, Aktualisierung).
Zentrale Steuerung von Robotersystemen (Enterprise Edition)
- Integration von Robotern verschiedener Hersteller über eine gemeinsame Schnittstelle und eine benutzerfreundliche grafische Oberfläche.
- Sequenzsteuerung mehrerer Roboter in Echtzeit – einzelne Handbediengeräte sind nicht mehr erforderlich.
- Integrierte Überwachung der gesamten Fertigung mit 3D-Visualisierung.