

Automatisiertes 3D-Form- und Verformungsmesssystem auf Basis eines mobilen Roboters
RoboScan250 vereint einen autonomen mobilen Roboter (AMR), einen 6-Achs-Knickarmroboter und den digitalen Messsensor ZEISS ARAMIS (Deutschland) in einer Plattform für die automatisierte 3D-Form- und Verformungsmessung. Der Roboter fährt selbstständig zum Messobjekt, der Knickarmroboter nimmt die Messpose ein, und hochpräzise 3D-Verschiebungen, Bewegungen und Dehnungen werden automatisch gemessen. Messsequenzen werden vorab in einer virtuellen Umgebung als digitaler Zwilling validiert, während eine webbasierte integrierte Überwachung und Steuerung den Status von Robotern und Messgeräten in Echtzeit verwaltet.
Hauptfunktionen
Hochpräzise 3D-Formmessung
- Messsystem ZEISS ARAMIS (Deutschland)
- Auflösung 4096 x 3000 Pixel
- Bildrate 25 Hz ~ 100 Hz
- Messbereich 20 x 15 ~ 1800 x 1500 mm²
- Messung von 3D-Verschiebung und -Bewegung
- Messung der Dehnung
- LED-Beleuchtung
Messbahnerzeugung & Sequenzverwaltung
- Einstellung von Messposition & Pose des Roboters
- Direktes Teachen des Cobots
- Teach-Pendant
- Virtuelle Umgebung
- Erstellung & Verwaltung von Messsequenzen
- Erstellung von Tasks für Roboterbewegung und Messung
- Detaileinstellungen je Task
- Tasks hinzufügen, verschieben und löschen
- Sequenzverwaltung wie Speichern und Laden
Digitaler Zwilling & Verwaltung der Elemente der virtuellen Umgebung
- Sequenzvalidierung in der virtuellen Umgebung
- Prüfung von Roboterposition und -pose
- Prüfung des Messbereichs
- Verwaltung der Elemente der virtuellen Umgebung
- Import der CAD-Daten des Messobjekts und Registrierung auf dem Bildschirm
- Verwaltung der Roboterdaten
Echtzeitüberwachung & integrierte Steuerung
- Webbasierte integrierte Überwachung des Anlagenstatus
- Echtzeitüberwachung des Status von Roboter und Messgerät
- Überwachung des Ausführungsstatus von Sequenzen
- Verwaltung von Bewegungs-, Posen- und Mess-Tasks
- Anzeige von Task-Liste und Ausführungsstatus
- Ursachenanalyse anhand von Log-Meldungen
- Webbasierte Robotersteuerung
- AMR-Positions- & Bahnplanung → autonomes Fahren
Systemkonfiguration
Mobiler Roboter (AMR)
- Abmessungen: 870 x 600 x 265 mm
- Geschwindigkeit: 1,5 m/s (max.)
- Gewicht: 130 kg
- Nutzlast: 250 kg
- Genauigkeit: global ±30 mm / Andocken ±5 mm
- Akku: 1 x 48-V-Ausgang, 1 x 24-V-Ausgang (8 h Laufzeit unter Volllast, 90 min Ladezeit)
- Ladestation: Eingang AC 90~264 V, max. Leistungsaufnahme 2.200 W
- Manuelle Ladeeinheit im Lieferumfang
6-Achs-Knickarmroboter
Je nach Kundenanforderung kann eines der beiden folgenden 6-Achs-Cobot-Modelle gewählt werden.
Typ A
- Achsen: 6 Achsen / Nutzlast: 9 kg / Reichweite: 1.200 mm / Wiederholgenauigkeit: ±0,05 mm
- DC-Controller integriert: kein DC-Wandler erforderlich
- PDB-Platine: Schaltungsschutz, Eingangsspannung 24~48 V, bis 80 A
- Zubehör: Universaladapter, AMR-Montagerahmen und Abdeckung
Typ B
- Achsen: 6 Achsen / Nutzlast: 7 kg / Reichweite: 1.210 mm / Wiederholgenauigkeit: ±0,1 mm
- DC-AC-Wechselrichter: Umwandlung der AMR-Gleichspannung → Roboter-Wechselspannung, Eingang 48 V DC / Ausgang 220 V AC, Nennleistung 3 kW
- PDB-Platine: Schaltungsschutz, Eingangsspannung 24~48 V, bis 80 A
- Zubehör: Universaladapter, AMR-Montagerahmen und Abdeckung
Digitaler Messsensor (ZEISS ARAMIS)
- Hersteller: ZEISS
- Kameraauflösung: 4096 x 3000 Pixel (25 Hz, voll) ~ bis zu 100 Hz mit Binning
- Bildrate: 25 Hz ~ 100 Hz
- Dehnungsmessbereich: 0,02 % ~ über 100 %
- Messbereich: 20 x 15 ~ 1800 x 1500 mm² / Gewicht: 1,0 kg / Beleuchtung: LED
- Auswerterechner: Intel Core i9-13950HX, 64 GB DDR5-RAM, NVIDIA RTX 3500 Ada 12 GB, 17”-Display, 1 TB SSD, Windows 11
- USB-Kabel 3 m und ein Einzel-Makroobjektiv im Lieferumfang
ARAMIS-Anwendungsbeispiel – vollflächige Dehnungsmessung an einer Zugprobe
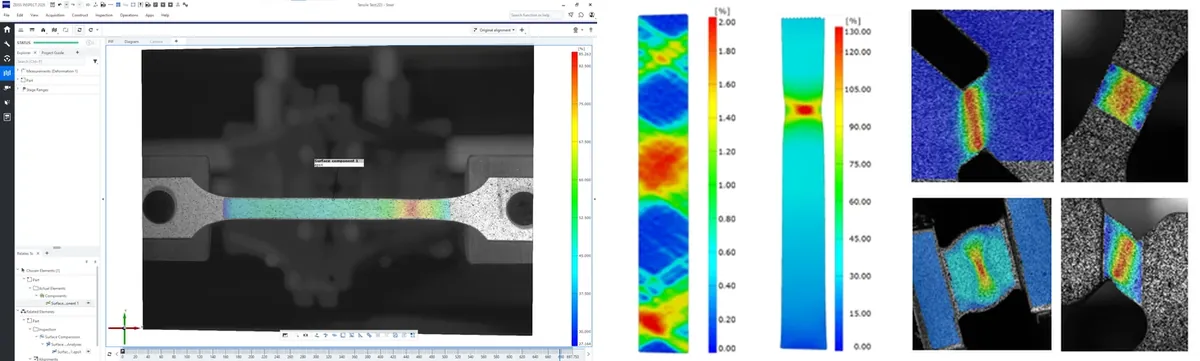
ARAMIS berechnet Oberflächenverschiebung und Dehnung pixelgenau und visualisiert Bereiche mit Dehnungskonzentration als Farbkarten. In statischen und dynamischen Belastungsversuchen analysiert das System Rissbildung, Einschnürung und lokales Verformungsverhalten quantitativ.
Integrierter Bedienrechner
- CPU: Ultra7-265 (20 Kerne / 20 Threads) / Arbeitsspeicher: 32 GB DDR5 / Speicher: 1 TB SSD
- Netzteil: 80+ 700 W ATX
- Betriebssystem: Linux (der ARAMIS-Auswerterechner läuft unter Windows)
- Monitor: 27”, 1920 x 1080, HDMI / Tastatur·Maus im Lieferumfang
Erweiterung des Messgeräte-Portfolios
Über die Standardkonfiguration mit ZEISS ARAMIS hinaus lässt sich der digitale Messsensor des RoboScan250 je nach Messzweck und Messobjekt durch Auswahl zwischen der ARAMIS 3D-Serie und der ATOS 5-Serie erweitern. ARAMIS 3D wird für die Messung dynamischer Verformungen und Bewegungen eingesetzt, ATOS 5 für das präzise 3D-Formscannen – so wird das Messportfolio passend zu den Anforderungen vor Ort zusammengestellt.
ARAMIS 3D-Serie – Messung von 3D-Verformung & dynamischem Verhalten
Ein optisches Messsystem für die vollflächige Messung des dynamischen Verhaltens wie Verschiebung, Dehnung und Schwingung eines Messobjekts. Das Modell kann je nach Messvolumen und Bildrate gewählt werden.
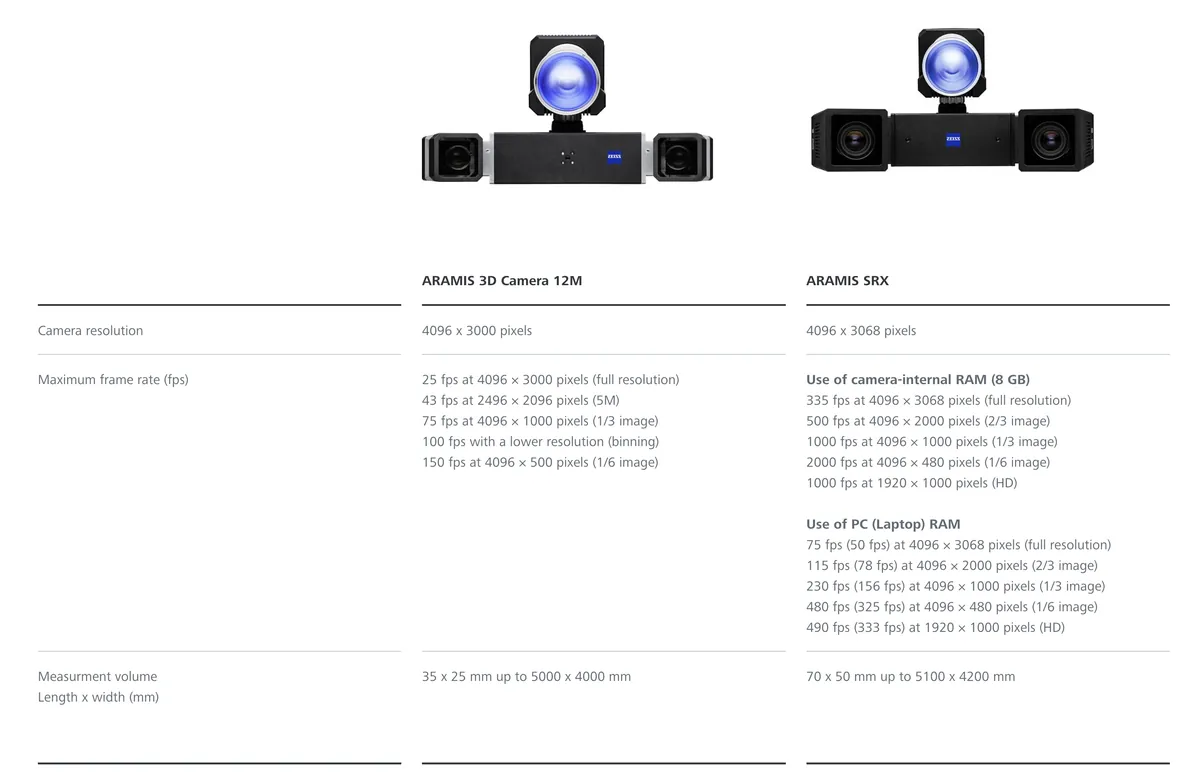
- ARAMIS 3D Camera 12M: 4096 x 3000 Pixel, bis zu 150 fps, Messvolumen 35 x 25 mm ~ 5000 x 4000 mm
- ARAMIS SRX: 4096 x 3068 Pixel, Hochgeschwindigkeitsmessung bis ca. 2.000 fps mithilfe des kamerainternen RAM (8 GB), Messvolumen 70 x 50 mm ~ 5100 x 4200 mm
ATOS 5-Serie – hochpräzises 3D-Formscannen
Ein Streifenlichtsystem, das die Oberflächenform eines Messobjekts in hochdichte 3D-Daten erfasst. Das Modell kann je nach Messvolumen und Detailanforderungen gewählt werden.
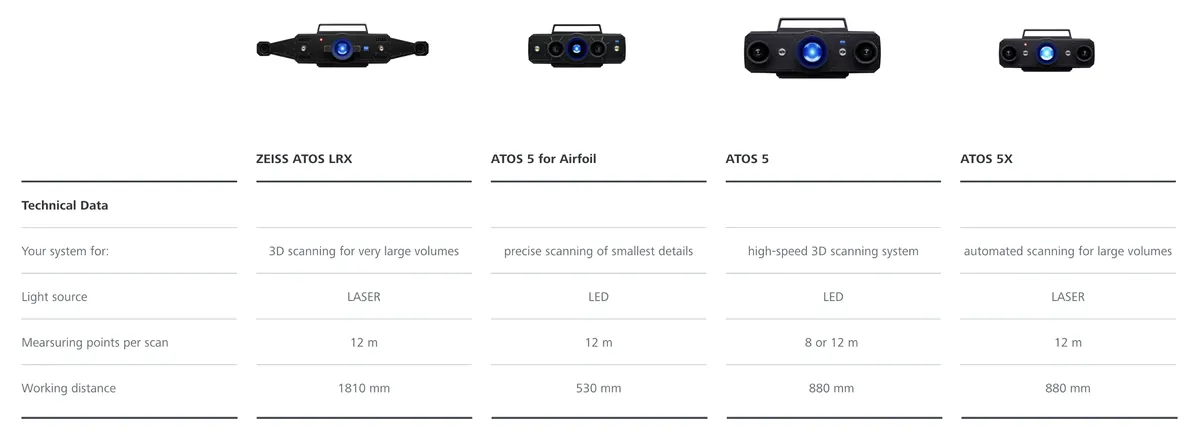
- ZEISS ATOS LRX: 3D-Scannen sehr großer Volumina (LASER), Arbeitsabstand 1.810 mm
- ATOS 5 for Airfoil: präzises Scannen feiner Details (LED), Arbeitsabstand 530 mm
- ATOS 5: Hochgeschwindigkeits-3D-Scansystem (LED), Arbeitsabstand 880 mm
- ATOS 5X: automatisiertes Scannen großer Volumina (LASER), Arbeitsabstand 880 mm
Integrierte Bediensoftware
Robotersteuerung
- Steuerung des mobilen Roboters
- Kartenerstellung
- Bahnerzeugung
- Autonome Fortbewegung
- Steuerung des Knickarmroboters
- Bewegungs- & Posensteuerung (je Achse / Endpunkt)
- Teach-Steuerung (über Pendant / direktes Teachen)
Integrierte Steuerung & Messung
- Webbasierte Echtzeitüberwachung & -anzeige
- Roboterposition & -pose
- Anlagen- & Sequenzstatus
- Task- & Sequenzsteuerung
- Erstellen / Speichern / Laden
- Starten / Stoppen / Abbrechen
- Parametereinstellungen
- Hinzufügen / Verschieben / Löschen
- Messung
- 3D-Verschiebung, -Bewegung und Dehnung
- Vollflächige Oberflächenanalyse und punktbasierte dynamische Analyse
- Integration von ZEISS CORRELATE / Inspect
- Messdatenerfassung & Projektverwaltung
- Synchronisation externer Messsignale
Virtuelle Umgebung
- Einrichtung der virtuellen Umgebung
- Roboterkonfiguration
- Import & Laden der CAD-Daten des Messobjekts (glTF)
- Anzeige von Roboter & Messobjekt
- Einrichtung von Messgerät & Messbereich
- Konfiguration des Messgeräts
- Konfiguration des Frustum-Bereichs
- Anzeige des Messbereichs
- Virtuelle Simulation
- Roboterposition festlegen & verfahren
- Pose ändern (je Achse / IK / Gizmo)
- Ansicht zoomen & verschieben
- Sequenzvalidierung
- Bewegungs-, Posen- und Mess-Tasks hinzufügen
- Task-Sequenz simulieren und validieren
RoboScan250 auf einen Blick
Der Roboter fährt und misst selbstständig – vollautomatisierte 3D-Form- und Verformungsmessung.
RoboScan250 vereint einen autonomen mobilen Roboter, einen 6-Achs-Knickarmroboter und den digitalen Messsensor ZEISS ARAMIS und automatisiert so den gesamten Prozess aus Fortbewegung → Posensteuerung → hochpräziser 3D-Messung. Messsequenzen werden vorab in einer virtuellen Umgebung als digitaler Zwilling validiert, und Roboter sowie Messgeräte werden über eine webbasierte integrierte Steuerung in Echtzeit betrieben – für hohe Messgenauigkeit und Wiederholbarkeit.