

VCANUS Universal Robot Transformation - X
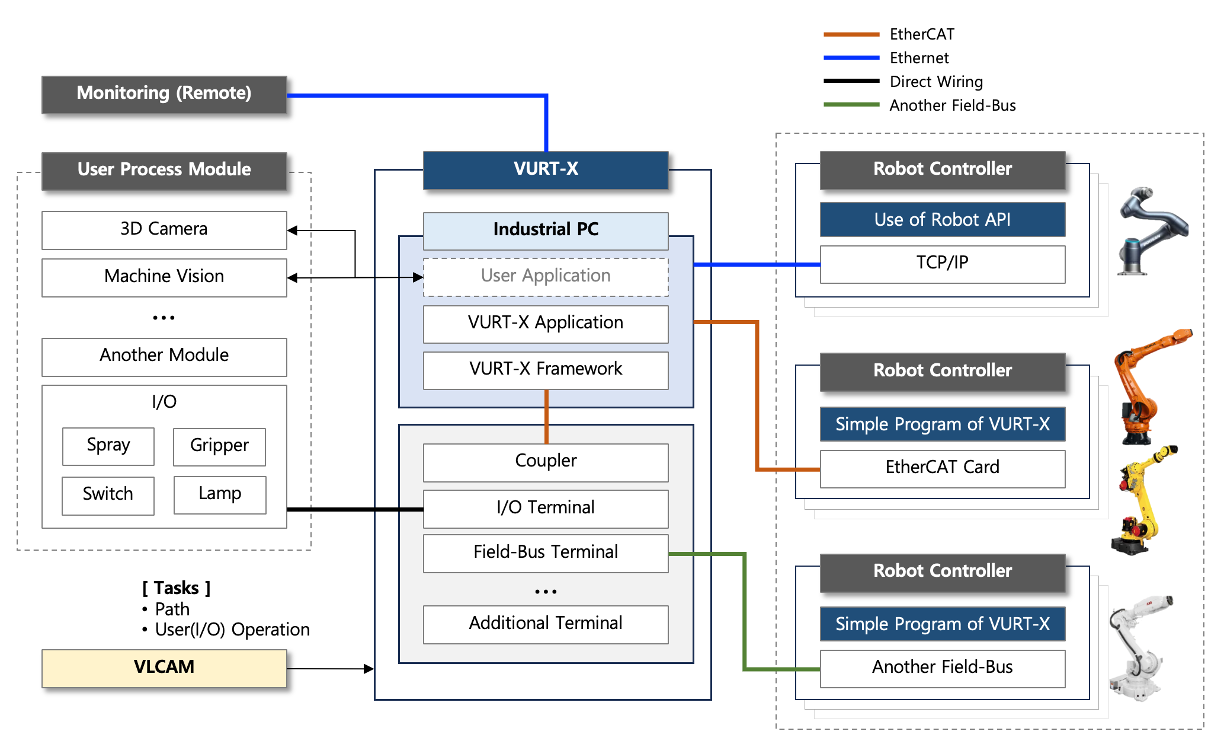
VURT-X 是一款通用机器人转换平台,专为工业机器人与协作机器人的虚拟仿真及实时直接控制而设计。VURT-X 取代人工示教流程、摒弃传统机器人代码,通过直观的流程管理与基于 GUI 的直接操作,实现更快的部署、更高的灵活性与更简便的自动化。 VURT-X 提供统一平台,通过单一通用界面管理 KUKA、Stäubli、FANUC、ABB、Rainbow Robotics 等多个品牌的机器人,无需针对各品牌单独编程。此外,VURT-X 集成了 Beckhoff PLC 功能,可无缝控制自动化系统所必需的 I/O 信号(如指示灯、开关、按钮)。 对于管理多样化机器人群的制造企业,VURT-X 可缩短调试时间、降低编程复杂度并提升运营效率,使机器人部署与管理更加系统化、更具成本效益。
为什么需要通用机器人转换?
传统的机器人编程依赖示教器与人工编码,耗时长、易出错且缺乏灵活性。这种方式不仅会延误部署,还会增加维护工作量,在管理多台机器人时尤为明显。 VURT-X 通过以下方式解决这些难题:
- 通过基于 GUI 的直接控制,取代人工示教。
- 通过自动化流程管理,摒弃传统机器人代码。
- 支持虚拟仿真,用于路径验证与碰撞检测。
- 提供实时监控与 3D 可视化,实现精准操作与诊断。 VURT-X 以统一、可扩展的解决方案取代分散且依赖品牌的工作流,从而加快部署、降低工程开销并提升生产效率。
VURT-X 能为您做什么
借助 VURT-X,用户可以:
- 在虚拟环境中仿真并验证运动路径,进行碰撞检测。
- 无需示教器,通过直观的 GUI 直接操作机器人。
- 同步机器人与外部系统的运动,完成协调一致的高精度作业。
- 通过 3D 可视化实时监控机器人状态。
- 创建、仿真并执行流程,包括点到点运动与自定义任务(如取放、检测、包装、贴标)。
- 编程并使用内置 PLC,实现高级自动化逻辑。
主要功能
机器人兼容性
- 工业机器人:KUKA、Stäubli、FANUC、ABB 等。
- 协作机器人:Rainbow Robotics、Doosan Robotics、Neuromeka
虚拟仿真
- 用户自定义 3D 模型管理(工具、目标、障碍物)。
- 运动可行性验证与碰撞检测。
- 流程仿真与验证。
直接操作
- 手动/自动运行模式。
- 点动、快速移动、直线运动与关节运动。
- 点到点运动与关节角度运动控制。
实时控制与同步运动
- 与外部系统进行数据交换(EtherCAT、TCP/IP、Beckhoff ADS)。
- 周期时间:4–10 ms(因机器人及协议而异)。
- 速度与位置同步,实现多轴协调。
实时监控与 3D 可视化
- 实时监控机器人状态(关节角度、位置等)。
- 实时跟踪 PLC 数值。
流程控制与任务管理
- 流程控制(启动、停止、暂停、复位)。
- 任务创建、登记与管理(点到点运动、与 PC 或 PLC 联动的自定义任务)。
- 设置互锁,确保任务安全执行。
高扩展性
- 通过集成 CAM 软件自动生成路径/流程。
- 兼容各类测量设备(3D 视觉、ToF 相机、立体相机等)。
PLC 编程与应用
- 支持的语言:LD(梯形图)、FBD(功能块图)、ST(结构化文本)、SFC(顺序功能图)、C/C++。
- 读写 PLC 参数,无缝集成自动化逻辑。
误差管理
- 误差补偿(安装误差:坐标补偿;位置误差:基于 3D 表格的补偿)。
- 误差表管理(登记、更新)。
机器人系统集中控制(Enterprise Edition)
- 通过通用接口与友好的 GUI 集成多品牌机器人。
- 对多台机器人进行实时流程控制,无需为每台机器人单独配备示教器。
- 通过 3D 可视化对整个车间进行集成监控。